GCL学术活动:SIGGRAPH Asia OpenDay交流分享会
2026年9月22日,中国科学技术大学(USTC)GCL实验室以线上形式举办了“GCL SIGGRAPH Asia OpenDay”论文交流会。近期,GCL实验室共有11篇论文被SIGGRAPH Asia 2026录用,其中4篇发表于图形学顶级期刊ACM Transactions on Graphics(TOG)。为增进实验室内部的学术交流,并向全校师生分享在三维建模与生成、几何计算、物理真实感渲染、智能交互等前沿领域的最新研究成果,实验室策划了本次OpenDay活动。活动围绕计算机图形学、三维视觉与人工智能等相关方向展开,报告者重点介绍了相关研究的背景、核心方法与主要成果,旨在加强学术氛围建设,为对相关领域感兴趣的师生提供了解计算机图形学前沿研究动态与最新进展的机会。
报告1:基于生成式 SDF 网格动画的单图像数字人重建
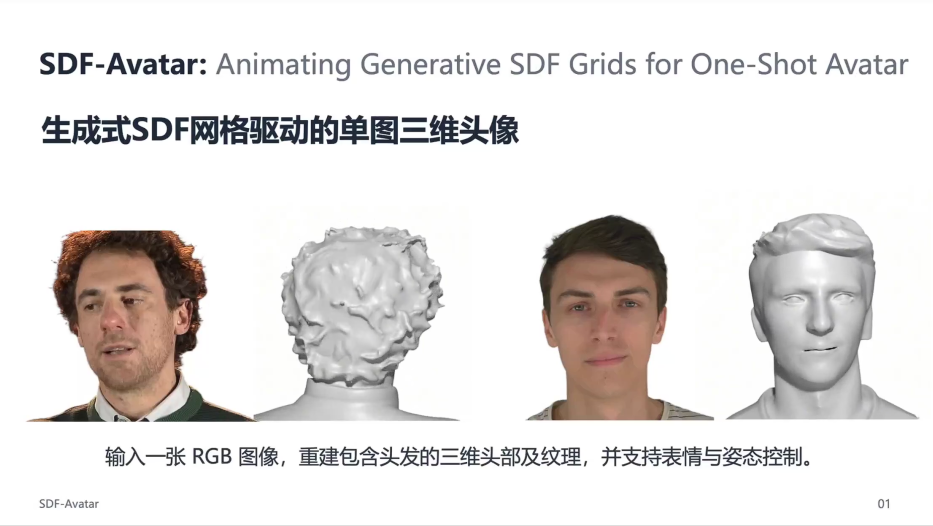
陈旭亮同学介绍了从单张 RGB 图像构建精细、可驱动三维头部数字人的 SDF-Avatar 方法。针对传统参数化人脸模型受模板限制、难以刻画头发等复杂几何细节,而神经隐式表示在优化和显式动画控制方面存在困难的问题,该方法结合三维生成模型的几何先验与 SMPL-X 参数化模型的显式控制能力,对生成式 SDF 表示进行几何细化,并建立其与可驱动人脸网格之间的对应关系,从而实现对表情与头部姿态的控制。在保留精细头部几何与稳定拓扑的同时,该方法能够生成具有纹理的可动画三维头像,为单图像数字人重建与驱动提供了新的解决方案。
报告2:利用边界积分表示中的不同参数实现灵活的网格形状编辑
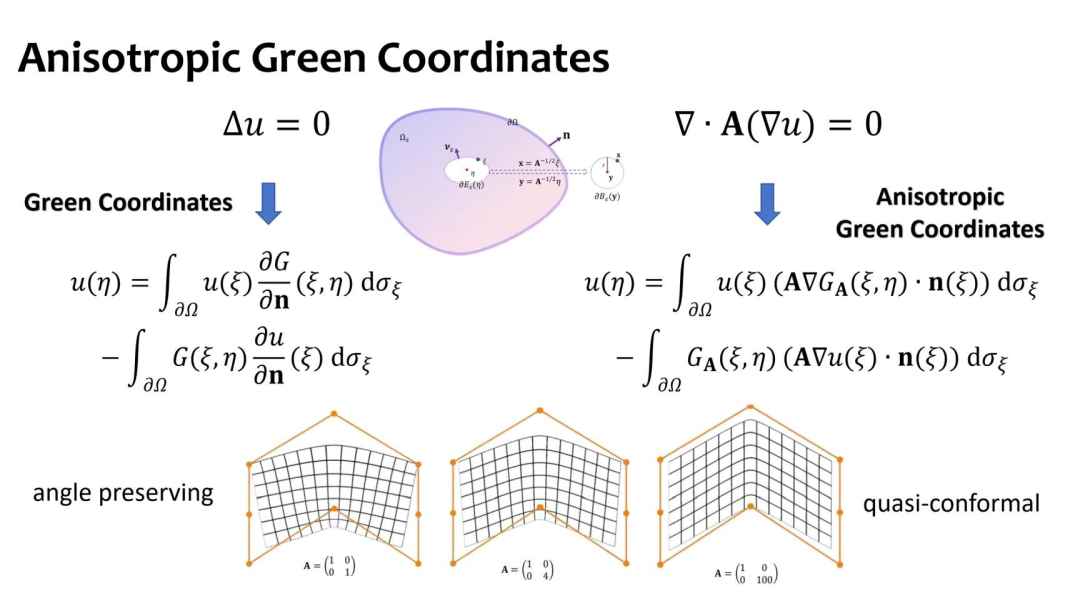
肖冬老师介绍了两项基于边界积分表示实现灵活形状编辑的研究工作。针对传统笼式变形在源笼与目标笼确定后变形效果较为固定的问题,两项工作从格林第三恒等式及其边界积分表示出发,引入了新的变形控制参数。其中,各向异性格林坐标(AGC)将传统拉普拉斯方程推广至各向异性情形,通过调节对称正定矩阵控制不同方向上的变形特性,从而获得更加多样的二维与三维变形效果;域变化格林坐标(DVGC)则将格林函数的定义域作为新的控制空间,在统一框架下建立调和坐标与格林坐标之间的联系,并可通过改变定义域在不同变形特性之间连续过渡。两项研究从边界积分理论出发,为经典笼式变形提供了新的参数化控制方式与形状编辑视角。
报告3:面向三维高斯场的全局光照路径追踪逆渲染
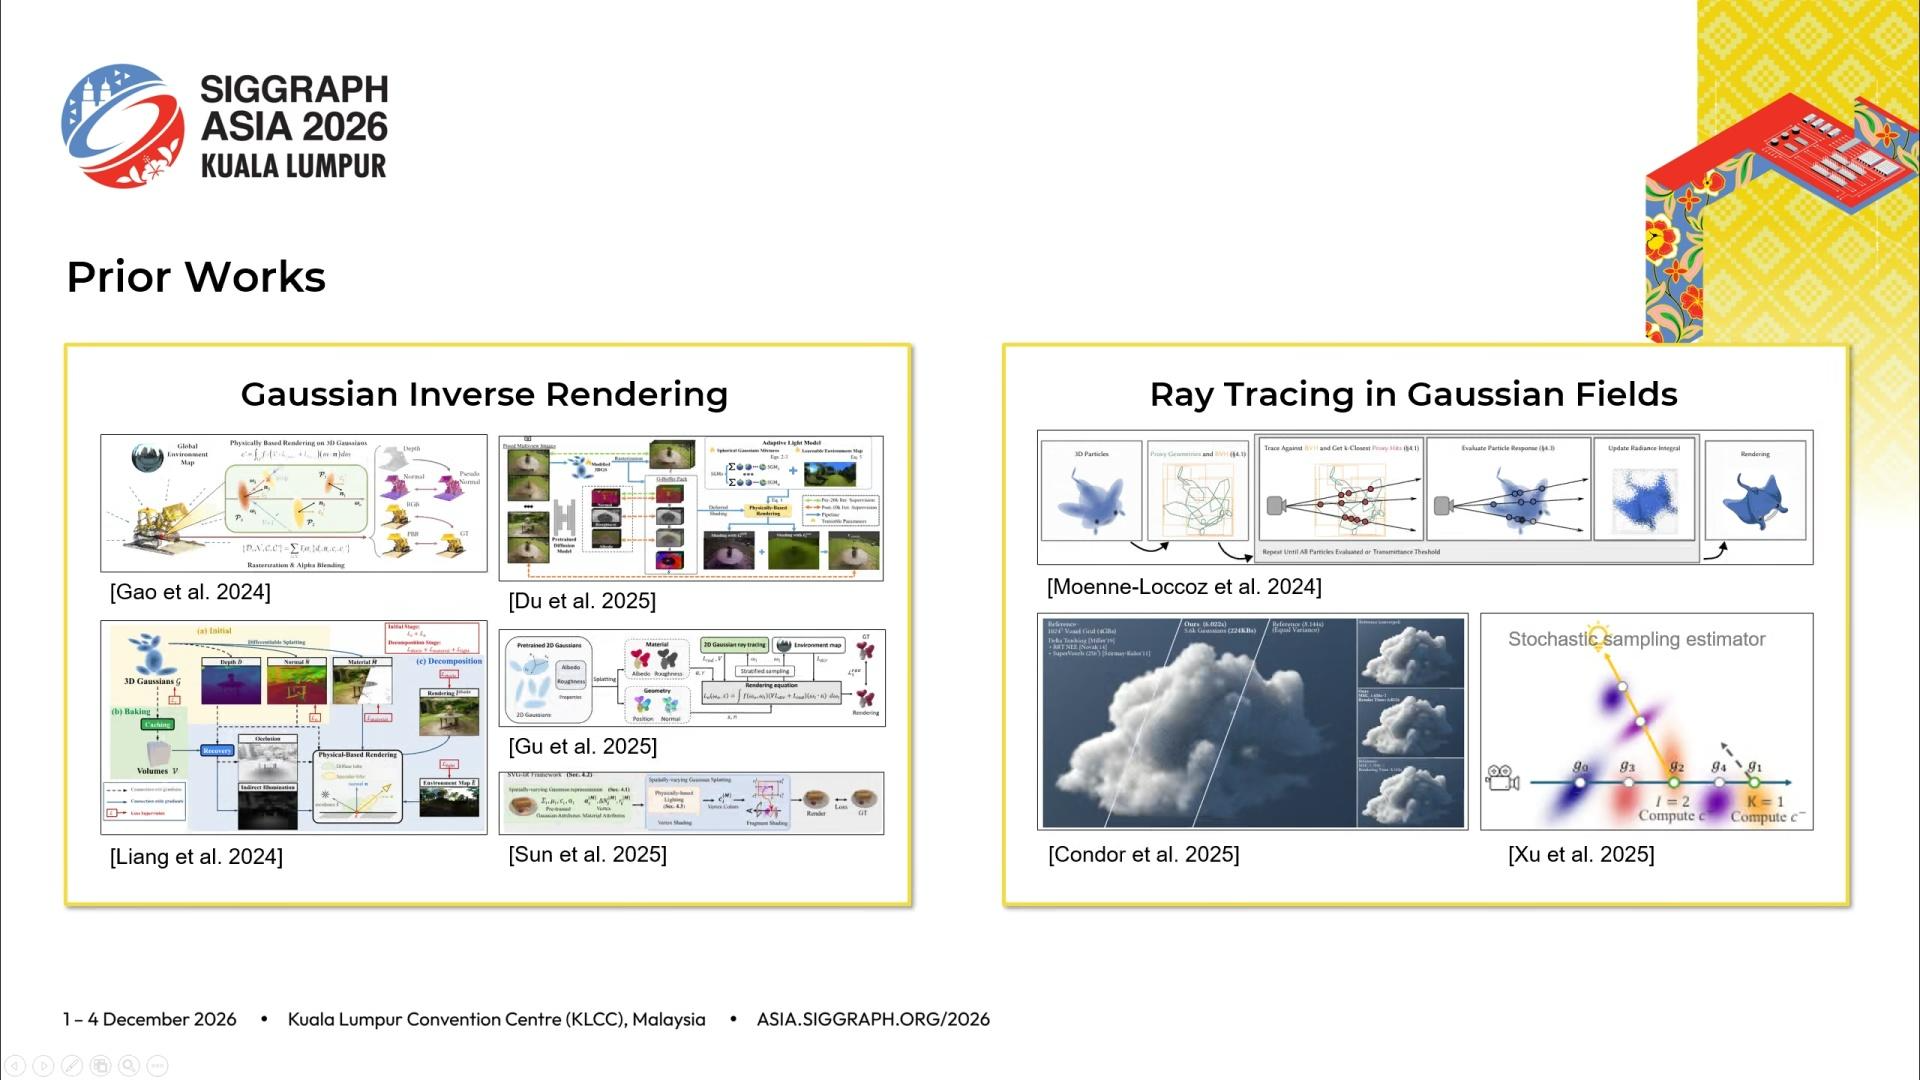
朱雨田同学介绍了面向三维高斯场的路径追踪逆渲染方法 PTIR-GS。针对现有三维高斯逆渲染方法通常依赖基于 splatting 得到的 G-buffer,并对间接光照和可见性进行简化或近似的问题,该方法直接在三维高斯场中定义等效表面交互,并通过递归的多次反弹路径追踪显式建模光线在场景中的传播。在此基础上,结合路径重放反向传播(path replay backpropagation),将正向光传输与反向梯度优化统一于同一套光线追踪管线,实现对场景材质与环境光照的联合优化。实验结果显示,该方法能够更真实地表现间接光照,并得到更可信的阴影、反射和重光照效果,同时支持新视角合成与材质编辑,为三维高斯场的物理真实感渲染与可编辑应用提供了新的技术方案。
报告4:基于投影镜面流形的镜面材质可微渲染
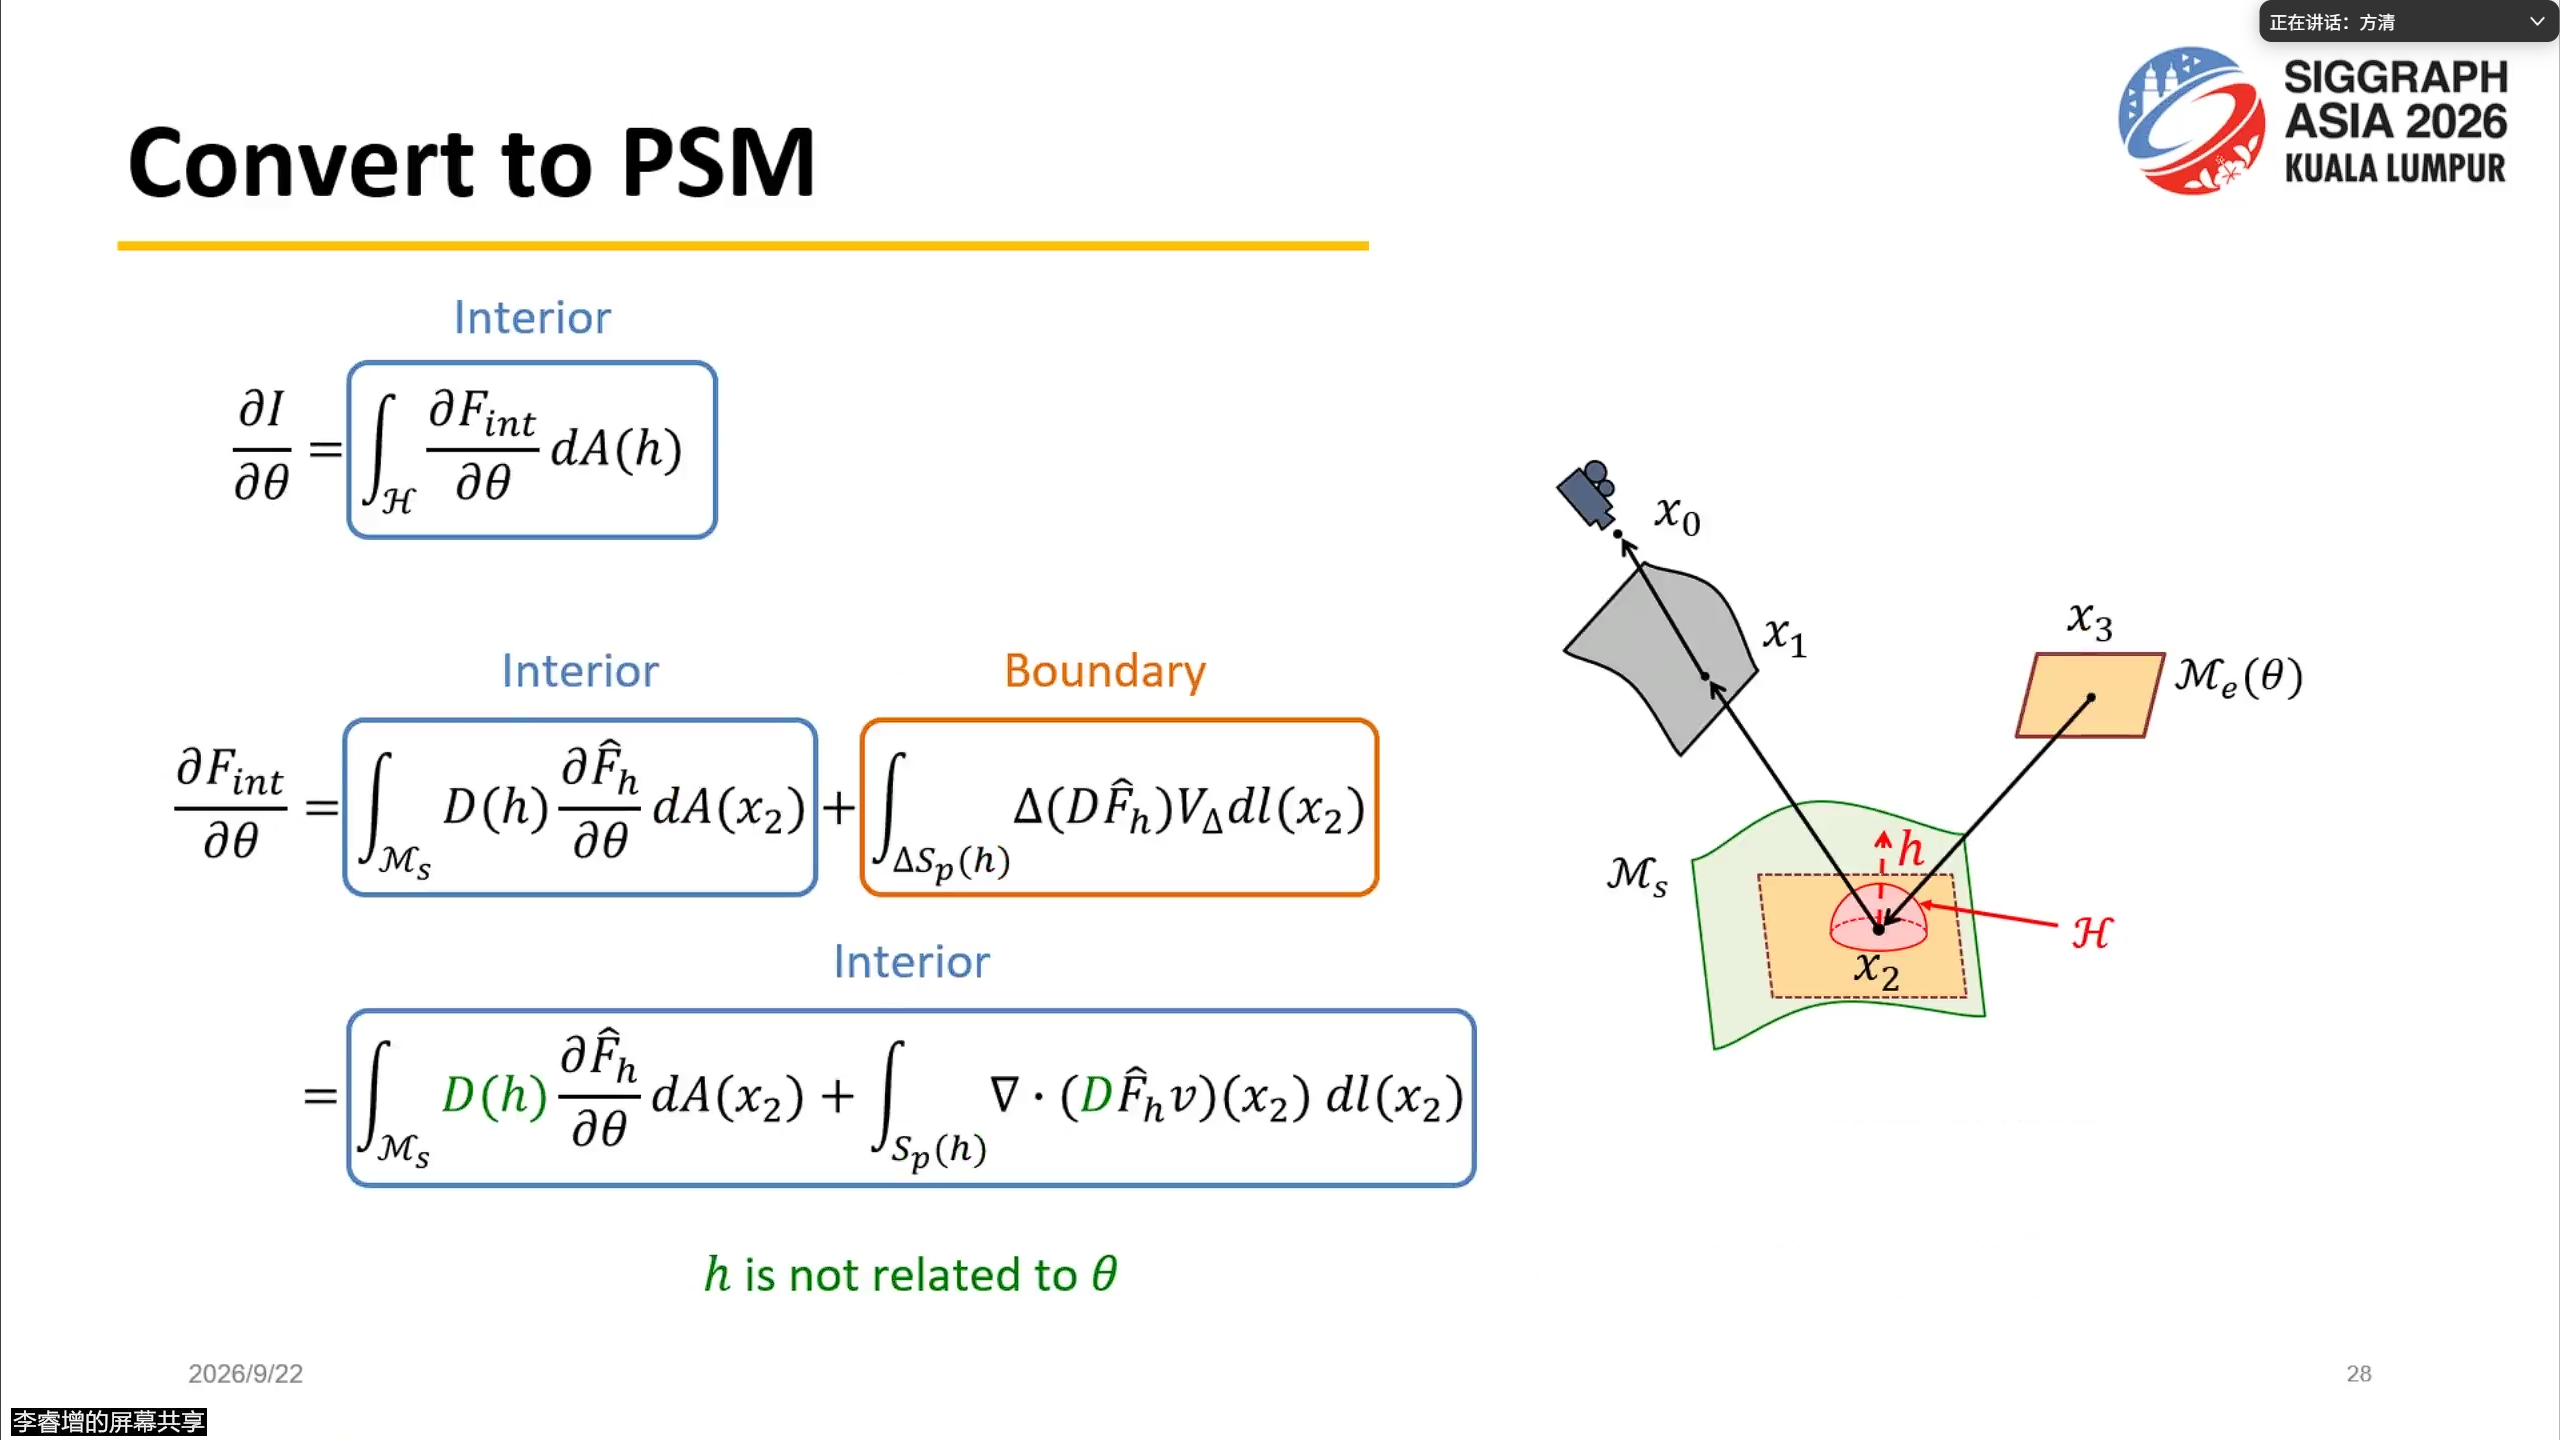
李睿增同学介绍了面向镜面材质的物理可微渲染方法。针对现有方法主要处理遮挡引起的不连续性、难以正确计算完美反射与折射材质所产生边界梯度的问题,该研究提出了投影镜面流形(Projected Specular Manifolds,PSM)的概念,将由镜面约束隐式定义的光路流形投影至物体表面的子区域,从而避免显式定位复杂的不连续边界曲线。在此基础上,论文利用重参数化将边界积分转化为曲面内部积分,并根据路径顶点到不连续边界的距离及已知运动信息,通过直接插值构造所需的速度场,降低了传统方法额外采样与数值计算的复杂度。该方法还可推广至低粗糙度的 glossy 材质,有效降低梯度估计噪声;实验表明,其计算所得导数与参考结果高度吻合,并能够有效支持形状优化、位置估计等逆渲染任务。
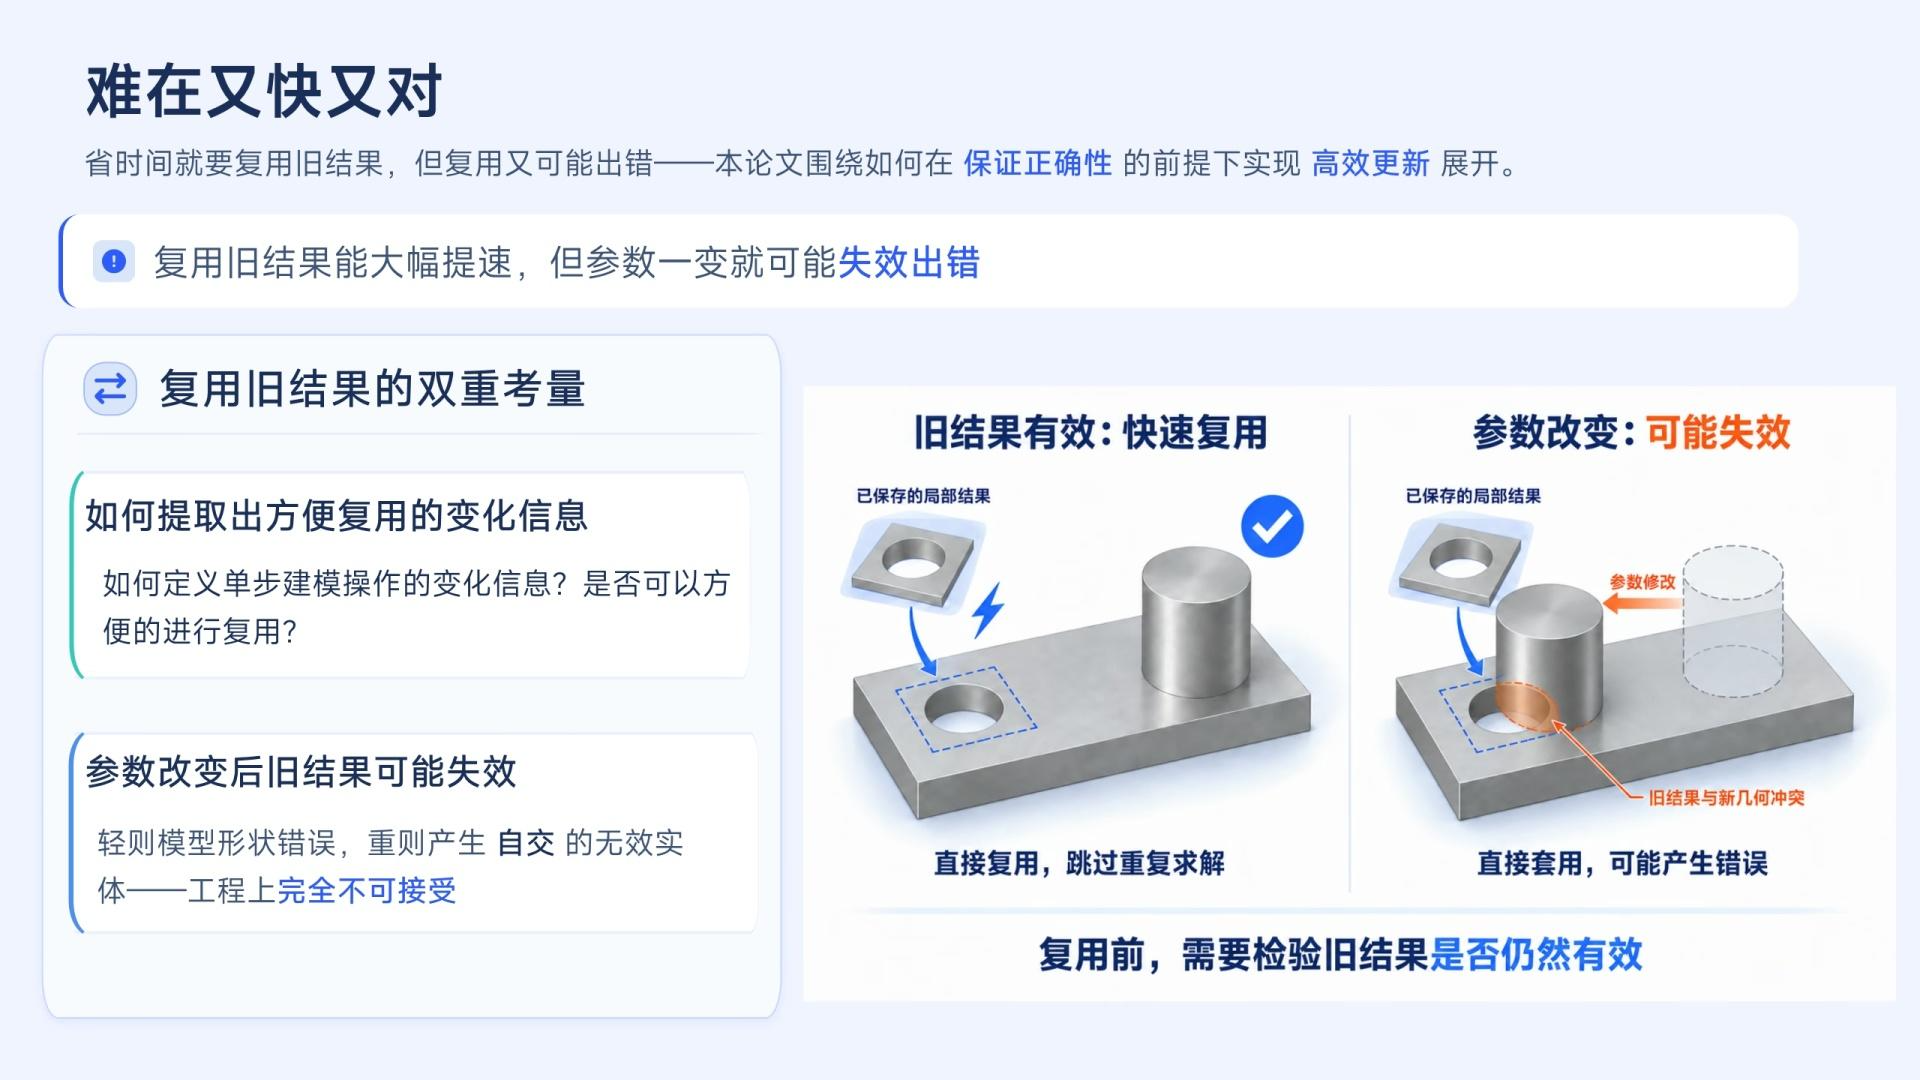
报告5:基于参数修改的CAD模型高效更新
陈泽豪同学介绍了面向参数化 CAD 模型高效更新的增量式重生成方法。针对传统参数化建模中修改某一特征参数后,往往需要从该特征开始重新执行后续布尔运算,导致复杂模型重生成开销较大的问题,该方法记录前一次建模过程中各操作产生的局部 B-rep 增量,并在参数发生变化后判断这些局部结果是否仍满足复用条件。对于仍然有效的增量,系统可通过局部拼接直接复用已有结果,避免重复执行完整布尔计算;若有效性检验未通过,则自动回退至传统布尔重生成流程,从而保证更新结果的正确性。论文进一步给出了相应的有效性判据与理论证明,并在 FreeCAD 中完成实现,通过多组参数修改实验验证了该方法在具有局部变化特征的 CAD 模型上的有效性与计算效率。
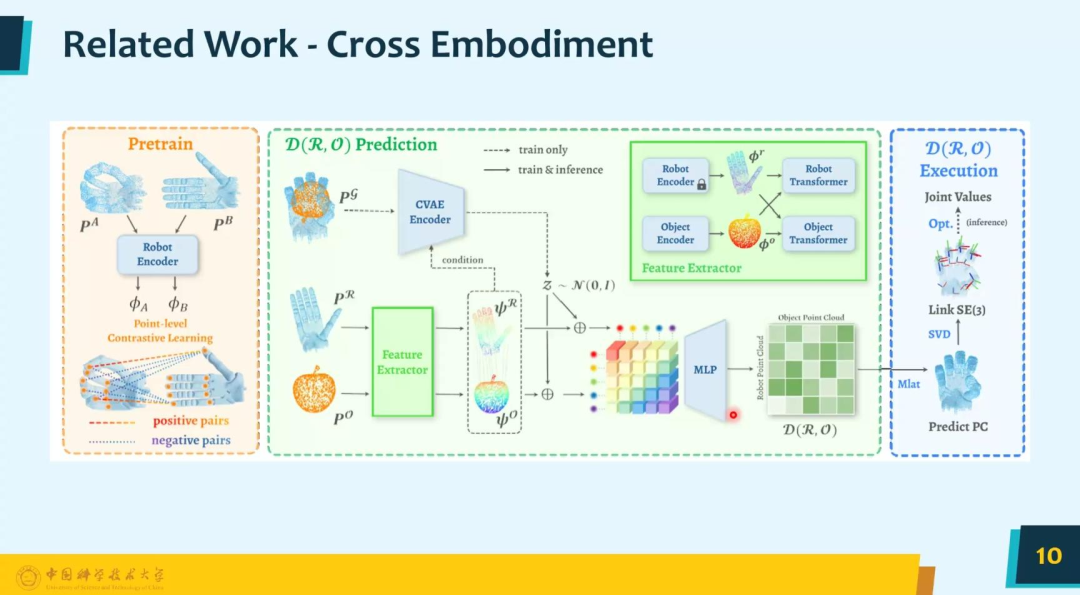
报告6:基于统一几何表示的跨形态机器手抓取生成
杨萱泽同学介绍了面向跨形态手部抓取生成的统一几何表示 InterMASH。针对人手与不同型号灵巧手在形态和运动学结构上差异较大、现有方法难以在统一空间中建模和利用不同手形抓取数据的问题,该方法在物体周围布设共享的球面锚点,并利用低阶球谐系数紧凑编码局部手部几何、物体表面及接触信息,从而形成统一且具有可解释性的 token 表示;同时以 MANO 人手为参照建立不同手形之间的对应关系。在此基础上,论文构建条件扩散 Transformer,在统一表示空间中联合生成抓取手的几何与物体接触信息,并结合物理引导与逆运动学将生成结果恢复为可执行的手部姿态。实验表明,该表示能够支持多种手形的联合训练,并可利用人手抓取数据进一步提升机器人手抓取的成功率与多样性,为跨形态灵巧抓取生成提供了统一的建模框架。
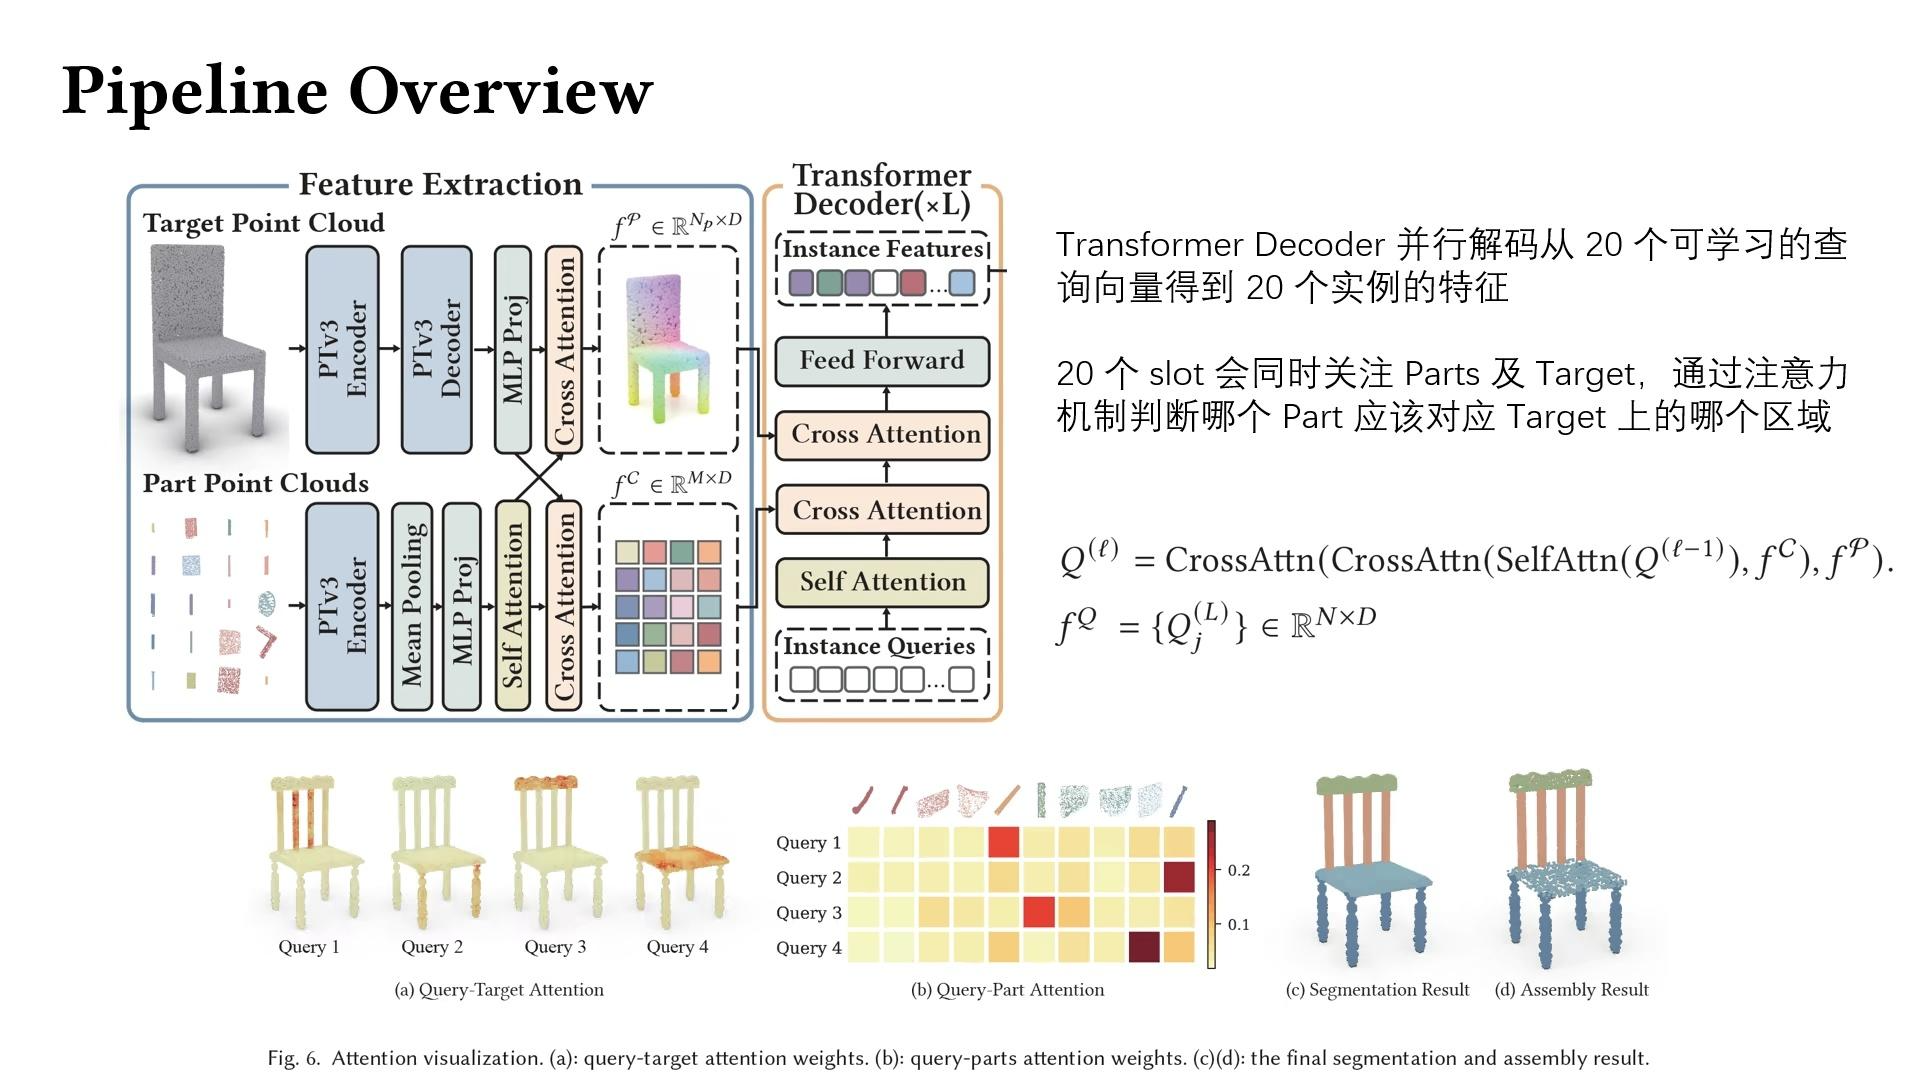
报告7:基于 Transformer 的 3D 零件自动检索与组装
鲍汝超同学介绍了基于 Transformer 的三维零件自动检索与组装框架 PART。针对现有方法通常假设待组装零件已经预先给定、难以从大规模零件库中自动选择合适零件的问题,该方法将零件检索与组装统一建模为集合预测任务,通过可学习的查询向量自适应确定所需零件的种类与数量,并同时预测各零件的 6-DoF 位姿以及目标点云的分割结果。在此基础上,论文利用零件装配与目标分割之间的对偶关系,通过联合训练以及分割增强的后处理优化进一步提升装配精度。此外,研究构建了包含8万余个三维形状的大规模数据集,并验证了该框架在零件检索与装配任务中的有效性,为从大规模零件库自动构建三维对象提供了统一的学习框架。
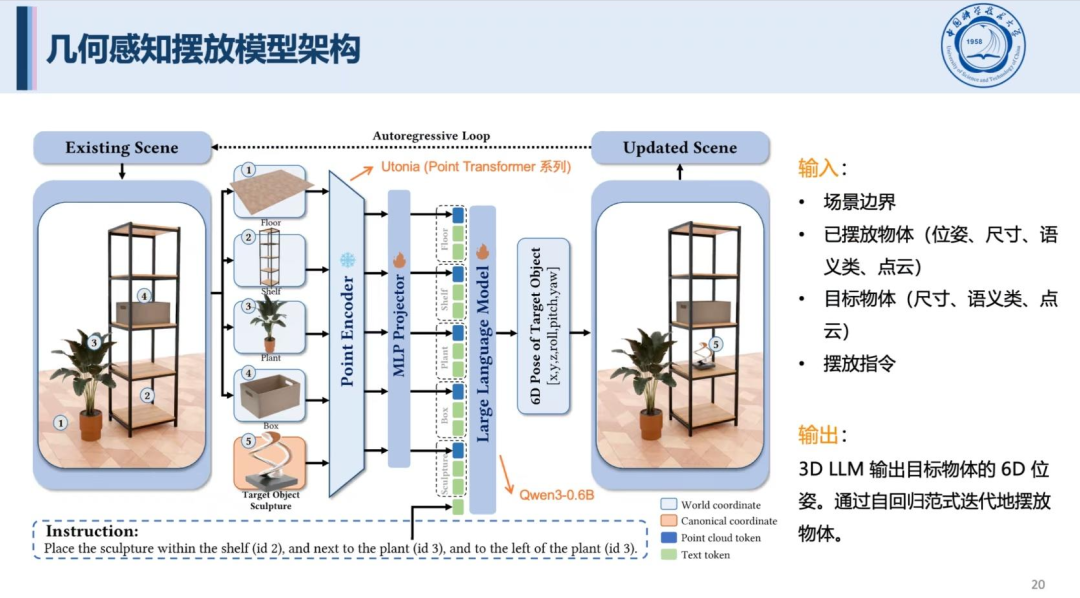
报告8:让大模型看懂三维几何,实现合理摆放物体
项楚成同学介绍了面向可控物体摆放的几何感知语言模型 GALA。针对现有语言驱动的三维场景布局方法通常采用包围盒等简化表示、难以感知物体细粒度几何结构并完成支撑、容纳等精细摆放的问题,该方法在语言模型中引入点云几何编码器,将场景与目标物体的三维几何信息转换为可供语言模型理解的 token,并结合摆放指令预测目标物体的 6D 位姿。为增强模型对三维几何的理解,论文采用几何—语言对齐与摆放任务微调相结合的两阶段训练策略,并基于两万余个场景构建训练数据。在此基础上,研究进一步设计了“plan-place-verify”多阶段智能体框架,由上层视觉语言模型负责场景规划与摆放指令生成,下层 GALA 完成精确位姿预测,并通过验证环节迭代修正,从而支持自然语言驱动的三维场景自动生成与编辑。
本次 OpenDay 通过系列专题报告,集中展示了 GCL 实验室在三维数字人、几何计算、物理真实感渲染、CAD、机器人抓取与智能场景生成等方向的最新研究进展。报告者围绕研究背景、方法设计和实验结果,对相关工作的核心思路进行了系统介绍,为校内师生了解 SIGGRAPH Asia 2026 的前沿研究提供了学习与交流的平台,也展现了实验室在计算机图形学及其与三维视觉、人工智能交叉方向上的持续探索。本次线上论文交流会在全部报告结束后顺利结束。
回放分享
为便于师生同行学习互助特公开此次活动录制回放欢迎交流并启发新想法新工作
-
录制: GCL SIGGRAPH Asia OpenDay交流分享会
-
日期: 2026-09-22 13:53:14
-
录制文件:https://meeting.tencent.com/crm/lJvdbyd8a1